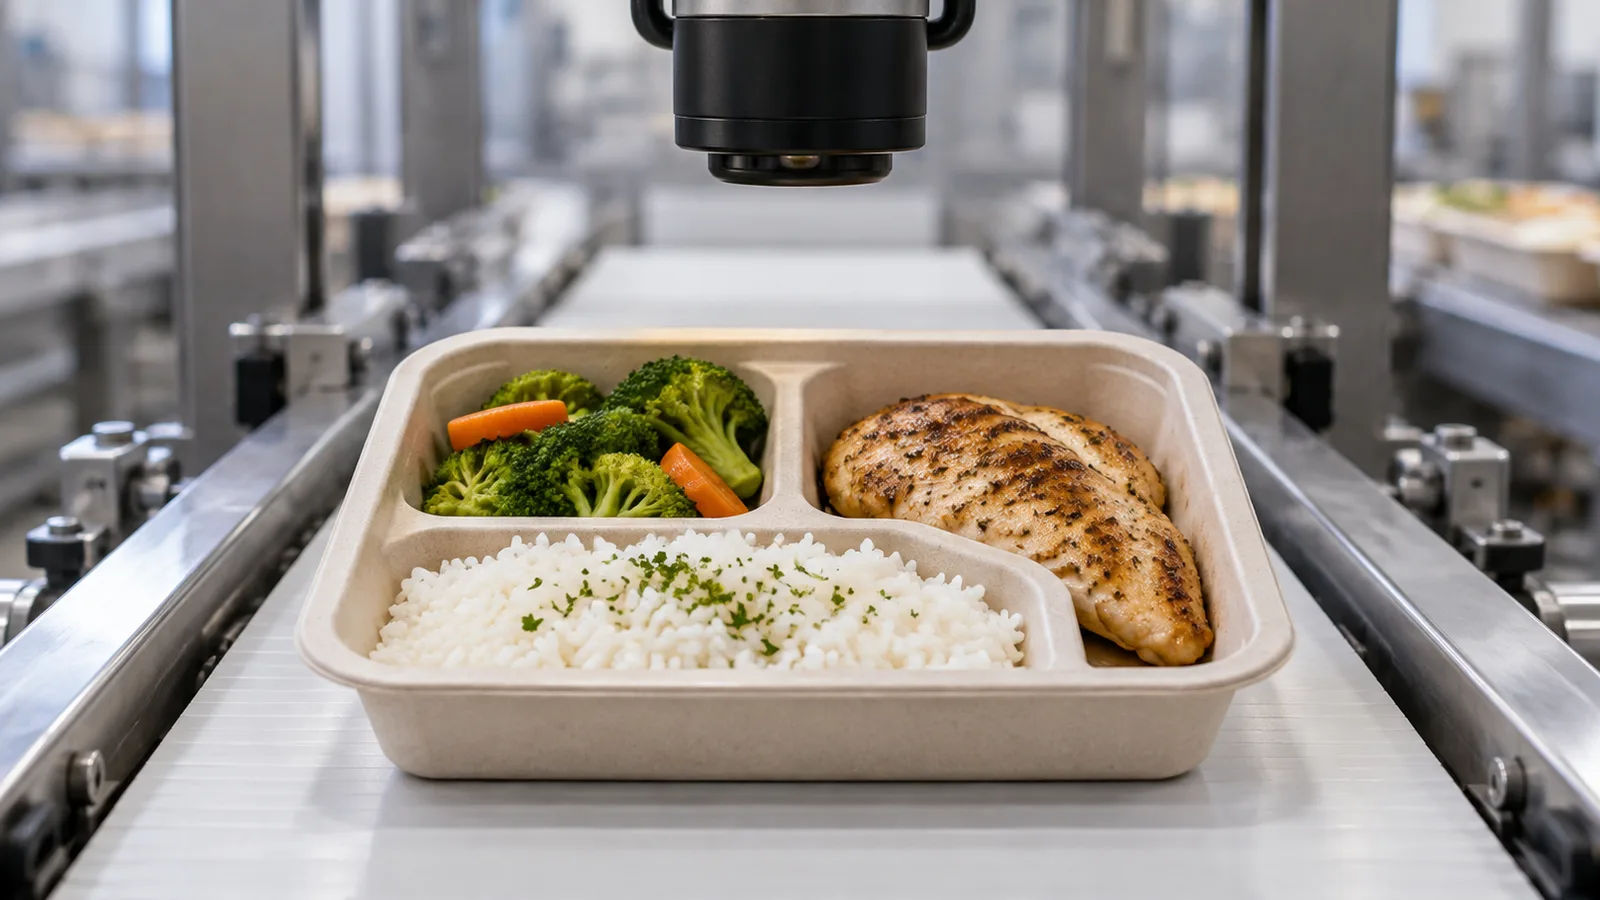
Comprobación de una comida con varios alimentos adyacentes
Una cámara que inspecciona comidas preparadas tiene que distinguir los ingredientes vecinos antes de que pueda decidir si falta algo. Un estudio de septiembre aborda ese problema con un sistema de inspección relativamente ligero para las loncheras de estilo chino. Combina características de color, un clasificador de red neuronal y umbrales específicos del menú para marcar alimentos faltantes, porciones insuficientes y un objeto extraño simulado.
Bajo las condiciones experimentales, los autores reportan una tasa de clasificación general de imágenes del 96,45%, una tasa de detección de imágenes defectuosas del 97,76% y una tasa de falsa alarma de imagen normal del 5,34%. Estas son medidas diferentes: detectar una comida anormal no es lo mismo que identificar correctamente cada ingrediente o asignar cada defecto a la categoría correcta. Los resultados describen el conjunto de datos probado, no un nivel de rendimiento garantizado de la línea de producción.
Las regiones de color representan la identidad de los ingredientes
El sistema localiza primero el recipiente de la comida y filtra la imagen para reducir los reflejos brillantes de las superficies aceitosas. Luego divide la imagen en regiones fijas de 6 x 6 y extrae información estadística de color en espacios RGB, HSV y CIE Lab. Una red neuronal profunda clasifica estas regiones y una etapa de llenado refina las áreas de ingredientes resultantes.
Esas áreas se comparan con los umbrales empíricos para el menú esperado. Arroz, carne, verduras, huevo y guarniciones en escabeche formaron las clases de comida. El enfoque estima si la cantidad visible es suficiente; no pesa directamente la comida ni mide el contenido nutricional. Cambiar un menú o su tamaño de porción nominal requeriría nuevos datos y recalibración en lugar de simplemente reutilizar los mismos umbrales.
La prueba de objetos extraños fue deliberadamente estrecha.
Para la simulación de contaminación, los investigadores utilizaron un modelo de cucaracha de plástico y colocaron piezas en diferentes posiciones. Un objeto se consideraba detectado cuando se reconoció más de la mitad de su área anotada manualmente. El documento identifica esa regla como una opción de ingeniería, no como un umbral de seguridad alimentaria universal o regulatorio.
La clasificación de la región de objetos extraños tuvo un promedio de 82,12% en cinco particiones de validación cruzada, a pesar de que las decisiones a nivel de comida podrían funcionar mejor después de que la información se combinara en una imagen. El plástico transparente, el cabello, el metal reflectante, los fragmentos óseos y los objetos que se asemejan a los alimentos circundantes no fueron validados exhaustivamente. Por lo tanto, el porcentaje de clasificación de la comida principal no debe presentarse como una tasa general de detección de contaminantes.
La viabilidad del prototipo aún deja una prueba de producción
Los experimentos variaron la iluminación, las configuraciones de contenedores y la velocidad del transportador. Los cambios de iluminación más fuertes y el desenfoque de movimiento redujeron el rendimiento, especialmente para ingredientes pequeños o parcialmente ocultos. Las regiones de huevos y guarniciones encurtidas eran más difíciles de clasificar que las áreas más grandes y visualmente más distintas. El estudio también evaluó las categorías de defectos individuales por separado, dejando las comidas con varias anomalías simultáneas sin validar.
Los autores piden conjuntos de datos independientes más grandes, sesiones de adquisición repetidas y ensayos de línea de producción reales. También se necesita una comparación controlada con los sistemas de segmentación modernos. Para los fabricantes de alimentos, el trabajo demuestra una posible arquitectura de inspección y hace visibles sus requisitos de mantenimiento: la adaptación del menú, la calibración del umbral y las pruebas realistas de contaminantes son parte de la implementación, en lugar de detalles que una alta precisión de laboratorio resuelva automáticamente.
-
Vision-Based Automated Inspection of Box Meals for Food Portion Defects and Foreign Object Detection. ↗
Multidisciplinary Digital Publishing Institute (MDPI) · CC-BY-4.0 ↗. Lin HD, Chen GM, Lin CH. Vision-Based Automated Inspection of Box Meals for Food Portion Defects and Foreign Object Detection. Sensors (Basel, Switzerland). 2026. DOI: 10.3390/s26175636. © 2026 by the authors. Adaptado y traducido por FoodRadar.