Отличить соседние продукты перед проверкой
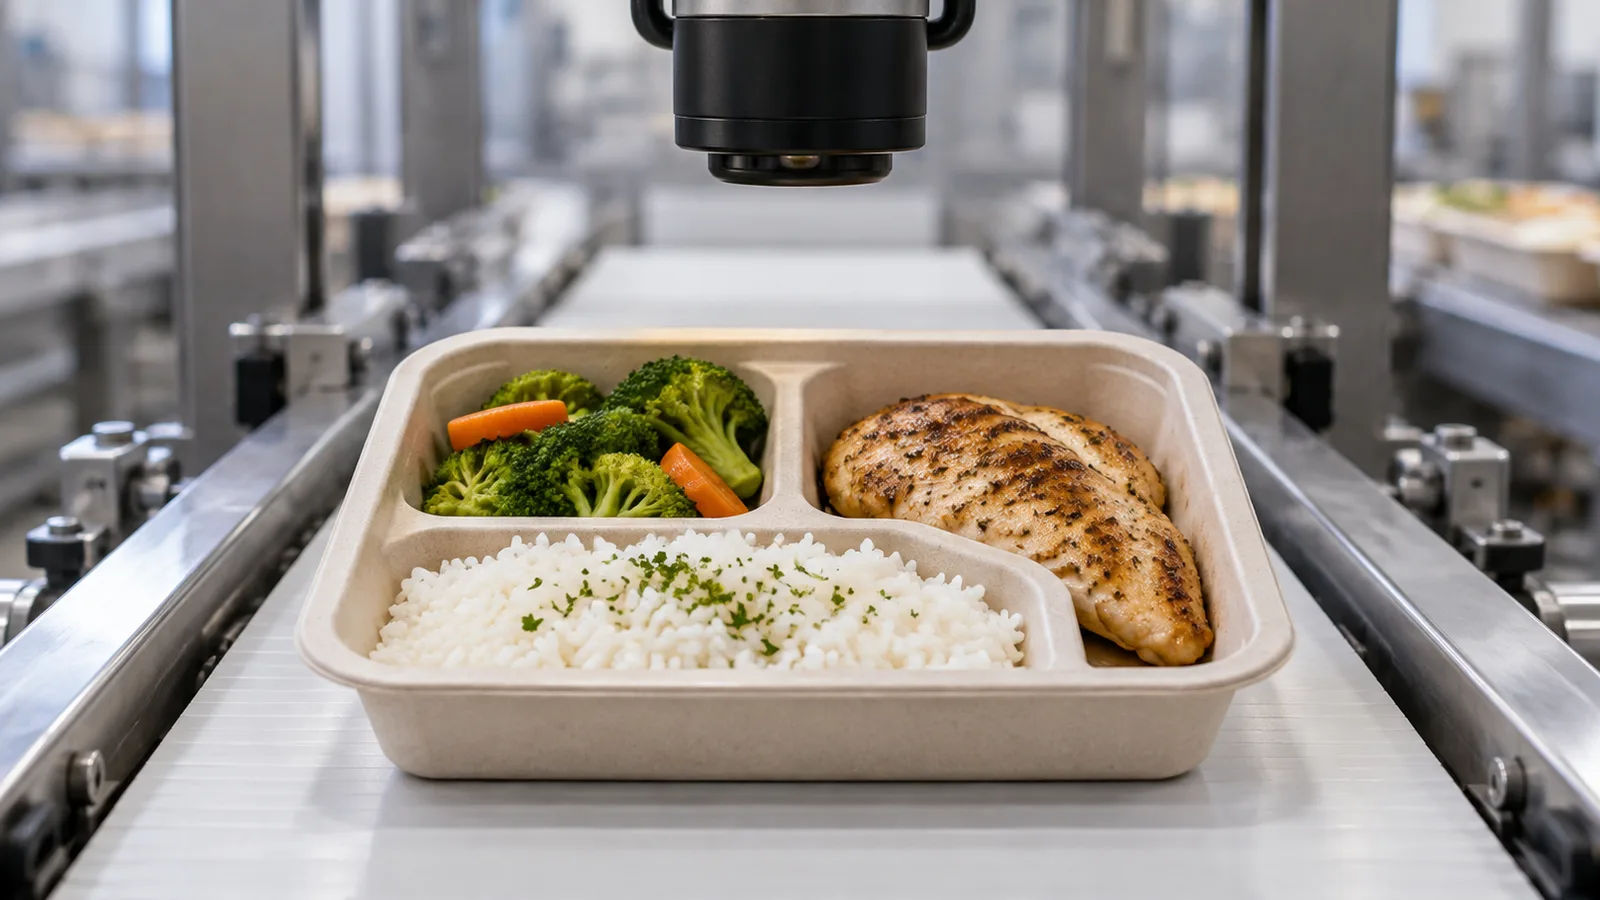
Камере готовых обедов сначала нужно различить соседние ингредиенты. Сентябрьская работа предлагает лёгкую систему для китайских ланч-боксов: цветовые признаки, нейросетевой классификатор и пороги меню выявляют отсутствие еды, малые порции и имитацию постороннего объекта.
В опыте общая классификация изображений достигла 96,45%, обнаружение дефектных — 97,76%, ложные тревоги на нормальных — 5,34%. Это разные показатели: аномальный обед не равен правильной идентификации каждого ингредиента и дефекта. Результат характеризует выборку, не гарантирует производственную линию.
Цветовые области представляют ингредиенты
Система находит контейнер, фильтрует яркие отражения жирных поверхностей и делит изображение на области 6 × 6. Извлекает цветовую статистику RGB, HSV и CIE Lab; глубокая сеть классифицирует области, этап заполнения уточняет зоны ингредиентов.
Зоны сравнивают с эмпирическими порогами меню: рис, мясо, овощи, яйцо и маринованные гарниры. Проверяется видимое количество, не масса или питание. Изменение меню или размера порции требует новых данных и калибровки, а не прежних порогов.
Посторонний объект проверяли в узких условиях
Кусочки пластиковой модели таракана размещали по-разному. Обнаружение засчитывали при распознавании более половины вручную размеченной площади. Это инженерное правило, не нормативный или универсальный порог безопасности.
Классификация областей объекта в среднем дала 82,12% на пяти частях валидации. Решение для всего обеда могло улучшаться объединением информации. Прозрачный пластик, волосы, отражающий металл, кости и похожие на еду объекты полноценно не проверяли. Основной процент нельзя считать общим обнаружением загрязнителей.
После прототипа нужно испытание в производстве
Меняли свет, контейнеры и скорость конвейера. Сильные изменения освещения и смазывание снижали результат, особенно для малых или скрытых ингредиентов. Яйцо и маринованные гарниры были сложнее крупных различимых зон. Дефекты оценивали отдельно; несколько одновременных аномалий не валидировали.
Нужны большие независимые наборы, повторные съёмки, реальные линии и контролируемое сравнение с современными сегментационными системами. Архитектура перспективна, но адаптация меню, пороговая калибровка и реалистичные загрязнители — часть внедрения. Высокая лабораторная точность не решает эти задачи автоматически.
-
Vision-Based Automated Inspection of Box Meals for Food Portion Defects and Foreign Object Detection. ↗
Multidisciplinary Digital Publishing Institute (MDPI) · CC-BY-4.0 ↗. Lin HD, Chen GM, Lin CH. Vision-Based Automated Inspection of Box Meals for Food Portion Defects and Foreign Object Detection. Sensors (Basel, Switzerland). 2026. DOI: 10.3390/s26175636. © 2026 by the authors. Переведено и адаптировано FoodRadar.