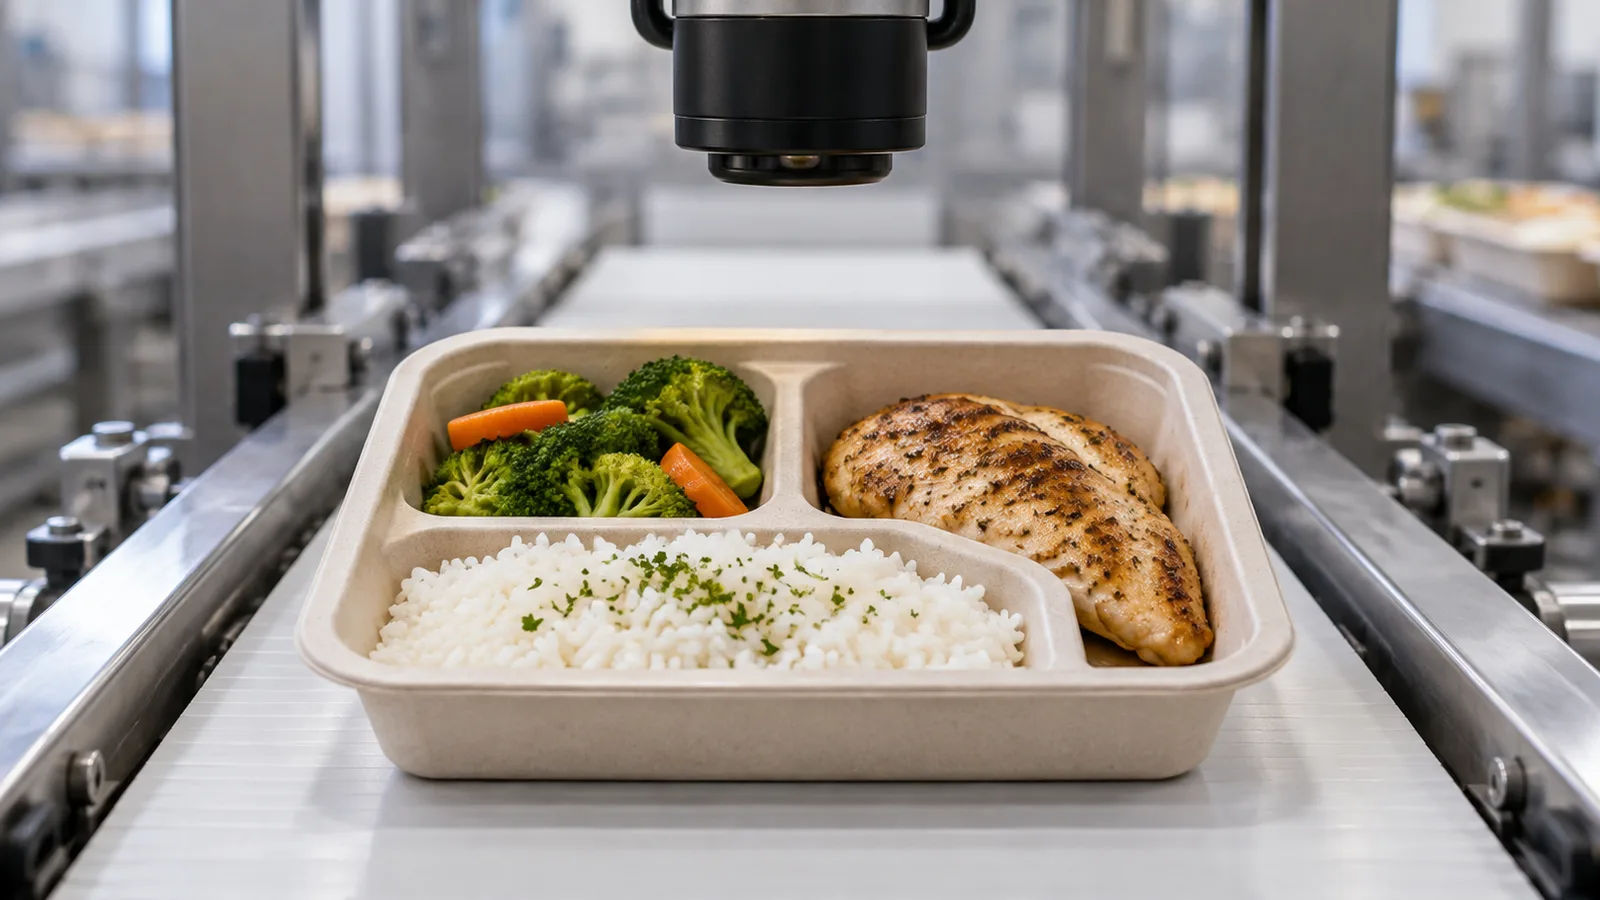
Controllare un pasto con diversi alimenti adiacenti
Una telecamera che ispeziona pasti pronti deve distinguere ingredienti adiacenti prima di poter stabilire se manca qualcosa. Uno studio di settembre affronta il problema con un sistema relativamente leggero per pasti confezionati in stile cinese. Combina caratteristiche cromatiche, un classificatore a rete neurale e soglie specifiche per menu per segnalare alimenti mancanti, porzioni insufficienti e un corpo estraneo simulato.
Nelle condizioni sperimentali, gli autori riportano un tasso complessivo di classificazione delle immagini del 96,45%, un tasso di rilevamento delle immagini difettose del 97,76% e un tasso di falsi allarmi a immagine normale del 5,34%. Si tratta di misure diverse: individuare un pasto anormale non è la stessa cosa che identificare correttamente ogni ingrediente o assegnare ogni difetto alla giusta categoria. I risultati descrivono il set di dati testato, non un livello di prestazioni garantito della linea di produzione.
Le regioni di colore rappresentano gli ingredienti
Il sistema individua prima il contenitore e filtra l’immagine per ridurre i riflessi sulle superfici oleose. Divide quindi l’immagine in regioni fisse di 6 × 6 ed estrae statistiche cromatiche negli spazi RGB, HSV e CIE Lab. Una rete neurale profonda classifica le regioni e una fase di riempimento affina le aree attribuite agli ingredienti.
Tali aree sono confrontate con soglie empiriche per il menu previsto. Riso, carne, verdure, uova e contorni in salamoia formavano le classi alimentari. L'approccio stima se la quantità visibile è sufficiente; non pesa direttamente il pasto o misura il contenuto nutrizionale. Cambiare un menu o la sua dimensione nominale richiederebbe nuovi dati e ricalibrazione piuttosto che semplicemente riutilizzare le stesse soglie.
Il test sui corpi estranei aveva un ambito volutamente ristretto
Per la simulazione di contaminazione, i ricercatori hanno utilizzato un modello di scarafaggio di plastica e posizionato pezzi in posizioni diverse. Un oggetto è stato rilevato quando è stata rilevata più della metà della sua area annotata manualmente. Il documento identifica questa regola come una scelta ingegneristica, non come una soglia di sicurezza alimentare normativa o universale.
La classificazione delle regioni contenenti corpi estranei ha raggiunto in media l’82,12% nelle cinque partizioni di validazione, mentre le decisioni sull’intero pasto potevano migliorare combinando le informazioni dell’immagine. Plastica trasparente, capelli, metalli riflettenti, frammenti ossei e oggetti simili al cibo circostante non sono stati convalidati in modo completo. La percentuale principale di classificazione dei pasti non va quindi presentata come tasso generale di rilevamento dei contaminanti.
Dalla fattibilità del prototipo alla prova in produzione
Gli esperimenti hanno variato illuminazione, configurazione dei contenitori e velocità del trasportatore. Variazioni luminose più forti e sfocatura da movimento riducevano le prestazioni, soprattutto per ingredienti piccoli o parzialmente nascosti. Uova e contorni sottaceto erano più difficili da classificare delle aree più grandi e visivamente distinte. Lo studio valutava inoltre separatamente le categorie di difetti, lasciando da convalidare i pasti con anomalie simultanee.
Gli autori chiedono set di dati indipendenti più grandi, sessioni di acquisizione ripetute e prove reali della linea di produzione. Un confronto controllato con i moderni sistemi di segmentazione è ancora necessario. Per i produttori di pasti, il lavoro dimostra una possibile architettura di ispezione e rende visibili i suoi requisiti di manutenzione: l'adattamento del menu, la calibrazione della soglia e il test realistico dei contaminanti fanno parte dell'implementazione, piuttosto che i dettagli che un punteggio di precisione di laboratorio elevato risolve automaticamente.
-
Vision-Based Automated Inspection of Box Meals for Food Portion Defects and Foreign Object Detection. ↗
Multidisciplinary Digital Publishing Institute (MDPI) · CC-BY-4.0 ↗. Lin HD, Chen GM, Lin CH. Vision-Based Automated Inspection of Box Meals for Food Portion Defects and Foreign Object Detection. Sensors (Basel, Switzerland). 2026. DOI: 10.3390/s26175636. © 2026 by the authors. Tradotto e adattato da FoodRadar.